-
Электронное Письмо
1203837230@qq.com -
Телефон
+86-18333766132


Продукция
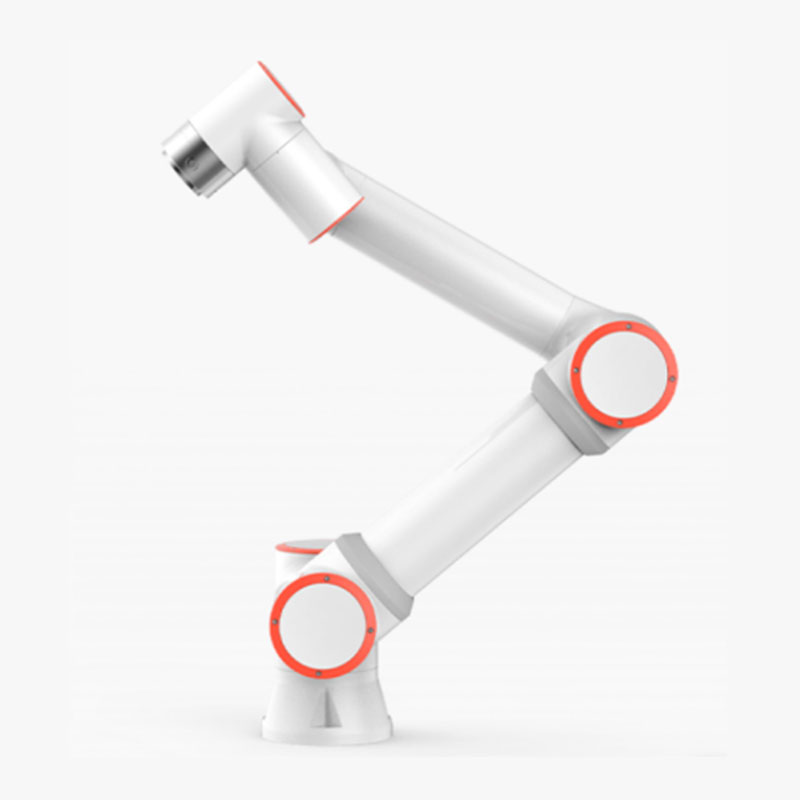
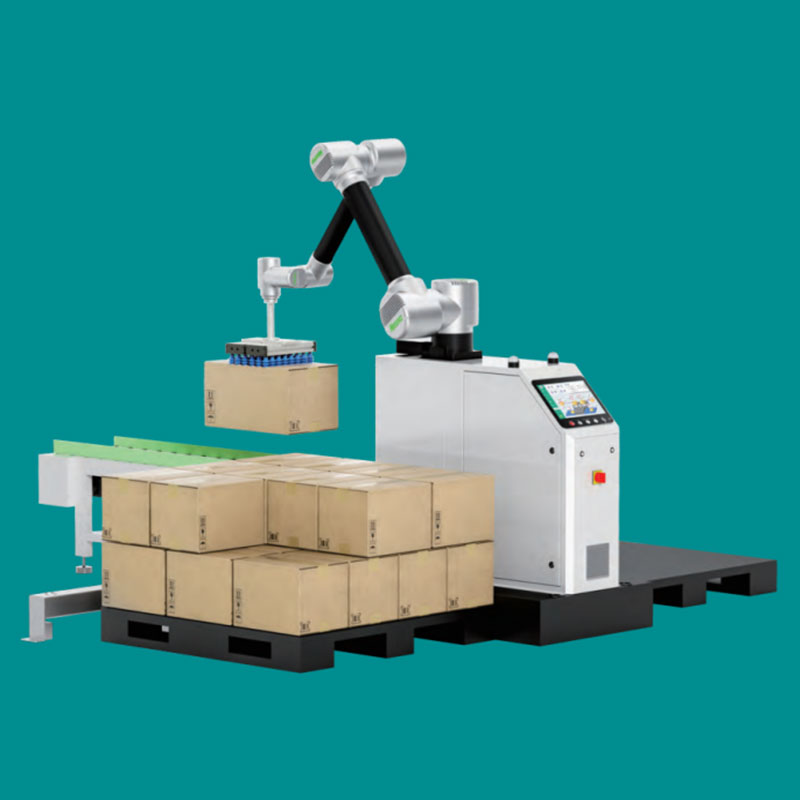
CR40 — коллаборативный паллетировочный робот
CR40 — это шестиосевой коллаборативный паллетировочный робот тяжёлого класса. Номинальная полезная нагрузка — 40 кг, максимальный рабочий радиус — 1700 мм, точность повторного позиционирования — ±0,04 мм. Являясь усовершенствованной моделью CR30, робот предназначен прежде всего для гибкого паллетирования и перемещения крупнотяжёлых материалов.
Описание
маркер
Описание продукта
CR40 — это шестиосевой коллаборативный паллетировочный робот тяжёлого класса. Номинальная полезная нагрузка — 40 кг, максимальный рабочий радиус — 1700 мм, точность повторного позиционирования — ±0,04 мм. Являясь усовершенствованной моделью CR30, робот предназначен прежде всего для гибкого паллетирования и перемещения крупнотяжёлых материалов. В корпус встроено многомерное обнаружение столкновений по усилию; установка защитного ограждения не требуется, поддерживается совместная работа человека и робота в одном пространстве, что снижает затраты на строительные работы и средства защиты рабочей станции. Развёртывание гибкое и удобное. Робот преимущественно устанавливается на пол, обладает высокой прочностью конструкции и превосходной стойкостью к кручению, подходит для паллетирования на большой высоте.
Робот оснащён специализированным технологическим пакетом паллетирования, поддерживает обучение перетаскиванием и графическое программирование без написания кода. Шаблоны штабелирования вызываются быстро; можно легко настроить однослойную, перекрёстную и многослойную укладку. Подходят картонные коробки, тканые мешки, лотки и бочковые материалы. Переналадка при смене продукции выполняется быстро и не требует профессионального инженера-программиста. Возможна комплектация вакуумными присосками и механическими захватами, поддерживаются схемы захвата одной или двух единиц продукции, что повышает такт паллетирования. Степень защиты корпуса — IP54, опционально — IP65; робот выдерживает запылённую и влажную среду цеха и подходит для непрерывной работы на участке складирования и упаковки.
Обеспечивается совместимость с промышленными протоколами связи, такими как Modbus, Profinet и др. Робот может подключаться к конвейерной линии, устройству подачи поддонов, системе визуального распознавания и MES, обеспечивая согласованную работу всей линии, хранение и прослеживаемость производственных данных. Широко применяется в производстве стройматериалов, химического сырья, кормов, зерна, металлоизделий в коробках, упаковке крупногабаритных изделий и других отраслях. Заменяет тяжёлый ручной труд при паллетировании и перемещении, снижает риск перенапряжения персонала, обеспечивает аккуратность и стабильность штабеля. Подходит для многономенклатурных гибких производственных линий со средними и крупными сериями и предлагает высоконагруженное автоматизированное решение для завершающей операции паллетирования.
Таблица параметров продукта
| Полезная нагрузка робота | 40 кг |
| Рабочий радиус | 1700 мм |
| Горизонтальное расстояние (под размер поддона) |  |
| Высота паллетирования | макс. 2100 мм |
| Скорость паллетирования | <7 шт./мин |
| Точность повторного позиционирования | ±0,04 мм |
| Способ связи | TCP/IP |
| Класс защиты IP | IP54 |
| Диапазон температур | 0–55 °C |
| Максимальное энергопотребление | 4 кВт |
| Питание электрошкафа | однофазное 220 В / 50 Гц |
| Масса машины | ≈500 кг |
| Площадь основания | 1505 × 1716 мм |
| Рабочая площадь с учётом перемещения | 3550 × 1716 мм |
| Минимальная высота помещения | 3,2 м |
связаться с нами
Сопутствующие популярные продукты

FR10 — коллаборативный робот
FR10 — это высокопроизводительный шестиосевой коллаборативный робот-манипулятор компании «Фао». Номинальная полезная нагрузка — 10 кг, максимальный рабочий радиус — 1400 мм, точность повторного позиционирования — ±0,05 мм, масса корпуса — около 40 кг, основание компактное. Робот оснащён встроенным многомерным обнаружением столкновений и позволяет организовать совместную работу человека и робота без защитного ограждения; подходит для гибких автоматизированных сценариев со средней нагрузкой и большим рабочим расстоянием.
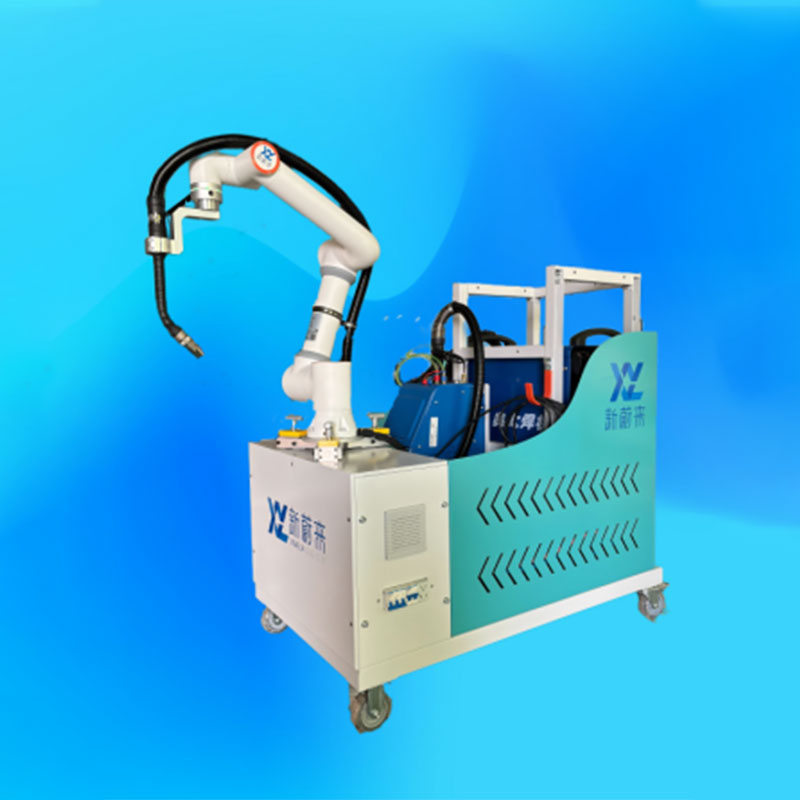
Коллаборативный сварочный робот с магнитным креплением
Коллаборативный сварочный робот с магнитным креплением представляет собой портативную мобильную шестиосевую коллаборативную сварочную установку, оснащённую основанием с мощными магнитами. Такое основание позволяет крепить робот непосредственно к поверхности стальных изделий — без стационарной оснастки и без ограждения — и быстро выполнять сварку во всех пространственных положениях.
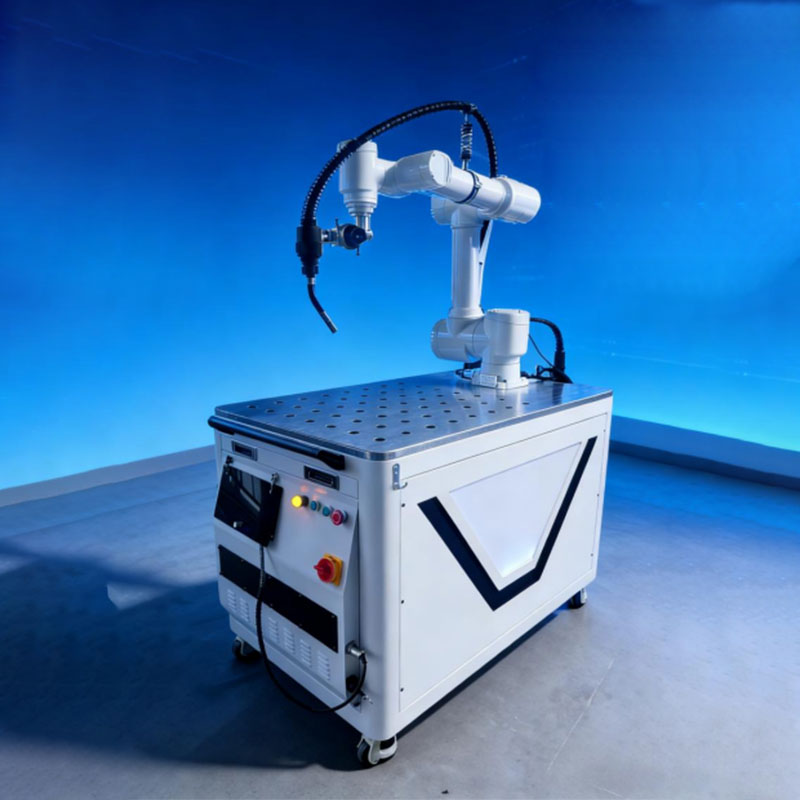
Платформенный коллаборативный сварочный робот
Платформенный коллаборативный сварочный робот представляет собой интегрированную сварочную рабочую станцию, объединяющую в едином комплексе шестиосевой коллаборативный манипулятор, сварочный источник питания, систему подачи проволоки, позиционирующую оснастку и платформу управления. Встроенная система обнаружения столкновений обеспечивает безопасность, отдельное защитное ограждение не требуется, возможна совместная работа человека и робота, а наладка и производство могут выполняться параллельно.
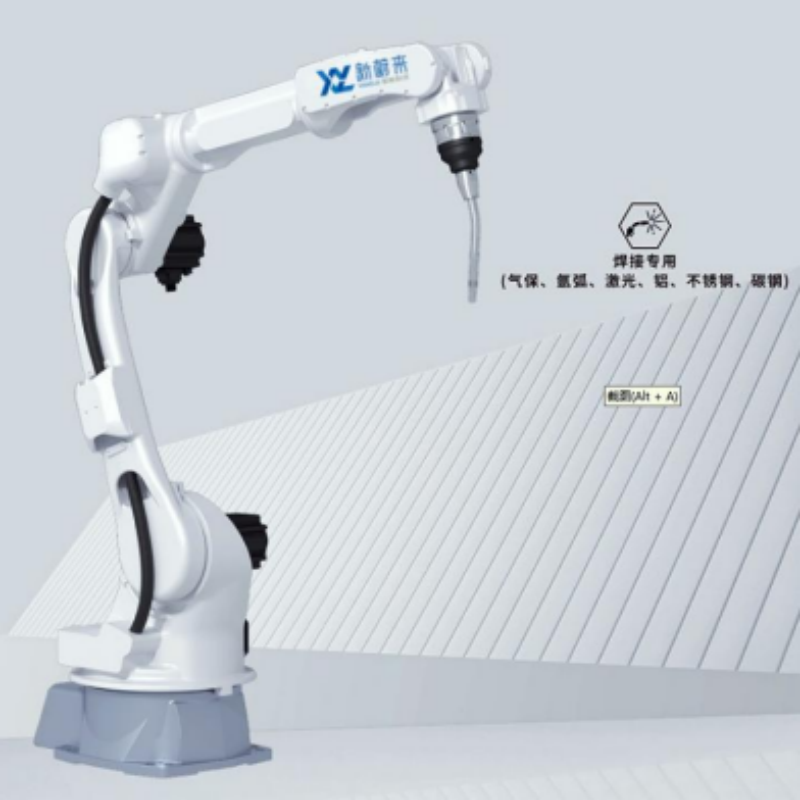
ARC2010 — сварочный робот
ARC2010 — высокопроизводительный шестиосевой робот для дуговой сварки с увеличенным радиусом действия. Максимальный радиус действия — 2010 мм, номинальная полезная нагрузка — 12 кг, точность повторного позиционирования — ±0,03 мм. Робот создан для автоматизированной дуговой сварки крупногабаритных изделий и подходит для сварки MIG/MAG и TIG углеродистой стали, нержавеющей стали, алюминиевых сплавов и других материалов, а также может использоваться для плазменной резки и других операций по заданной траектории.
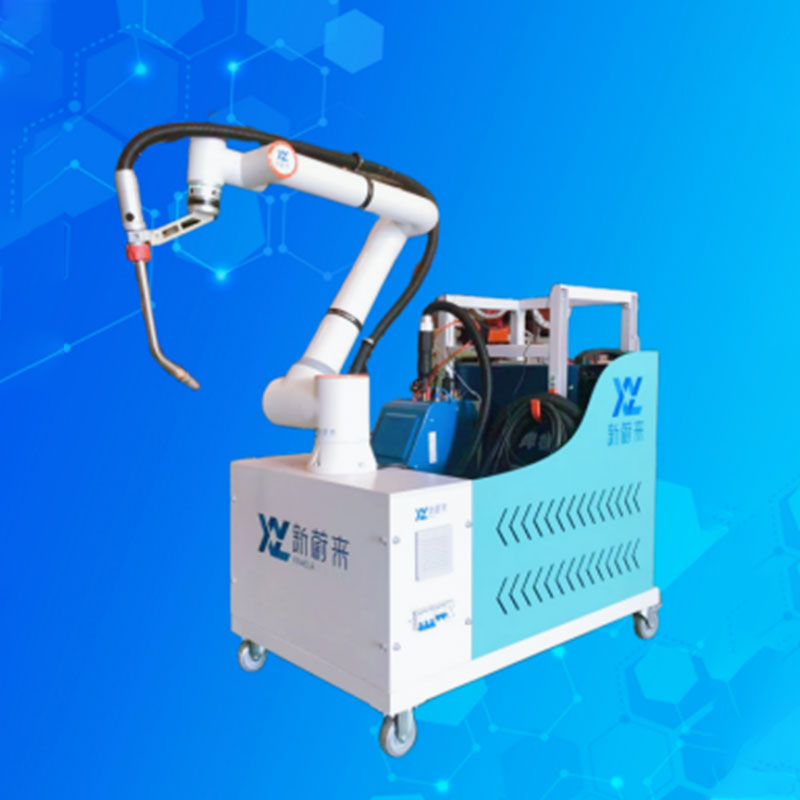
Мобильный коллаборативный сварочный робот
Мобильный коллаборативный сварочный робот представляет собой гибкую сварочную ячейку, объединяющую мобильное шасси, шестиосевой коллаборативный манипулятор и сварочную систему. Встроена функция обнаружения столкновений по усилию, защитное ограждение не требуется, поддерживается совместная работа человека и робота.
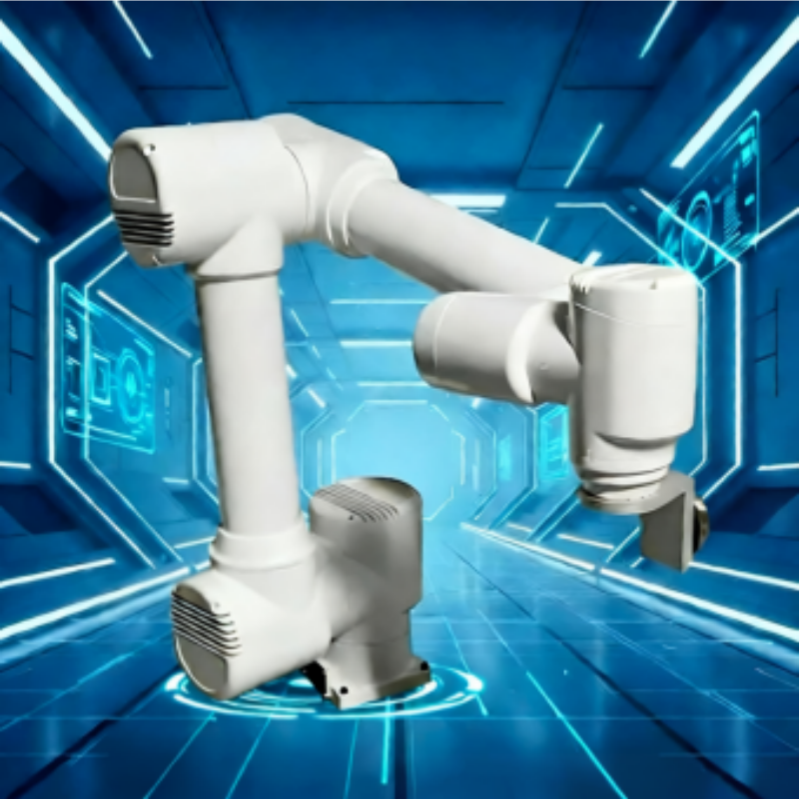
CR1300 — коллаборативный робот
CR1300 — высокогибкий универсальный шестиосевой коллаборативный манипулятор. Рабочий радиус — 1300 мм, номинальная полезная нагрузка — 12 кг, точность повторного позиционирования — ±0,04 мм. Робот оснащён функцией обнаружения столкновений с силовым управлением и позволяет организовать совместную работу человека и робота в одном рабочем пространстве без защитного ограждения.
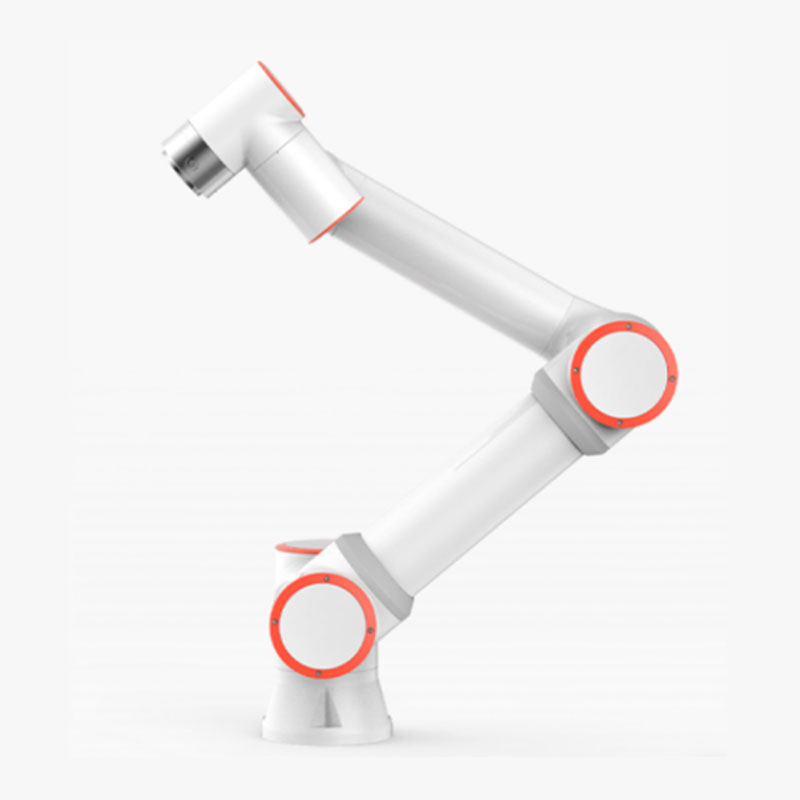
FR5 — коллаборативный робот
FR5 — это компактный шестиосевой коллаборативный робот-манипулятор среднего класса компании «Фао Ивэй». Номинальная полезная нагрузка — 5 кг, максимальный рабочий радиус — 922 мм, точность повторного позиционирования — ±0,02 мм, масса корпуса — всего 22 кг. Корпус лёгкий и манёвренный, оснащён собственной системой управления в реальном времени, встроено многомерное обнаружение столкновений, что позволяет организовать совместную работу человека и робота без защитного ограждения.
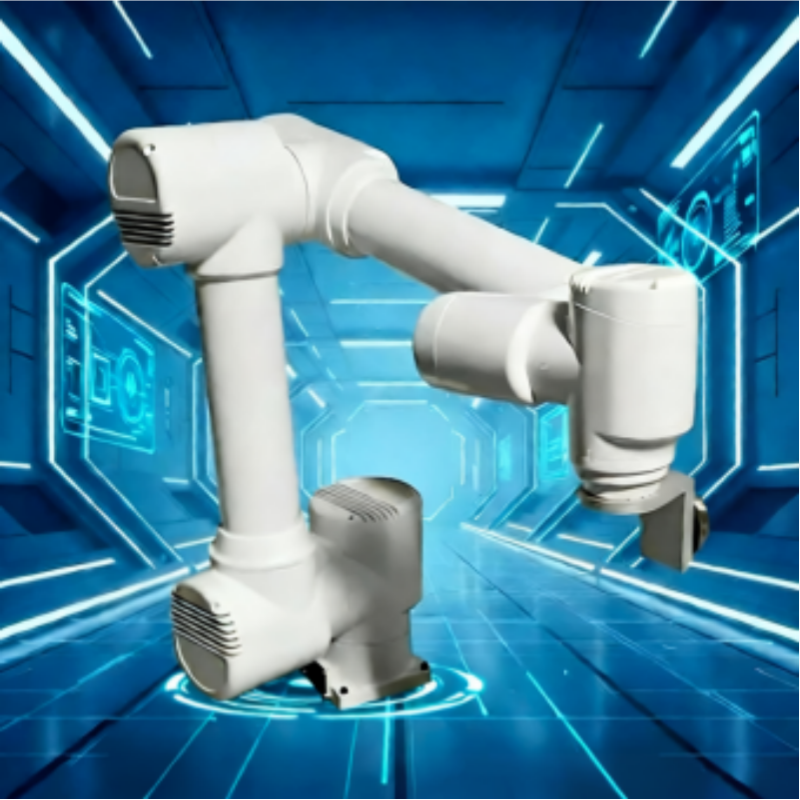
CR1600 — коллаборативный робот
CR1600 — это шестиосевой коллаборативный робот-манипулятор с увеличенным радиусом действия и повышенной грузоподъёмностью. Рабочий радиус — 1600 мм, номинальная полезная нагрузка — 20 кг, точность повторного позиционирования — ±0,04 мм. Робот оснащён встроенным многоуровневым механизмом обнаружения столкновений с силовым управлением и позволяет организовать совместную работу человека и робота без защитного ограждения.
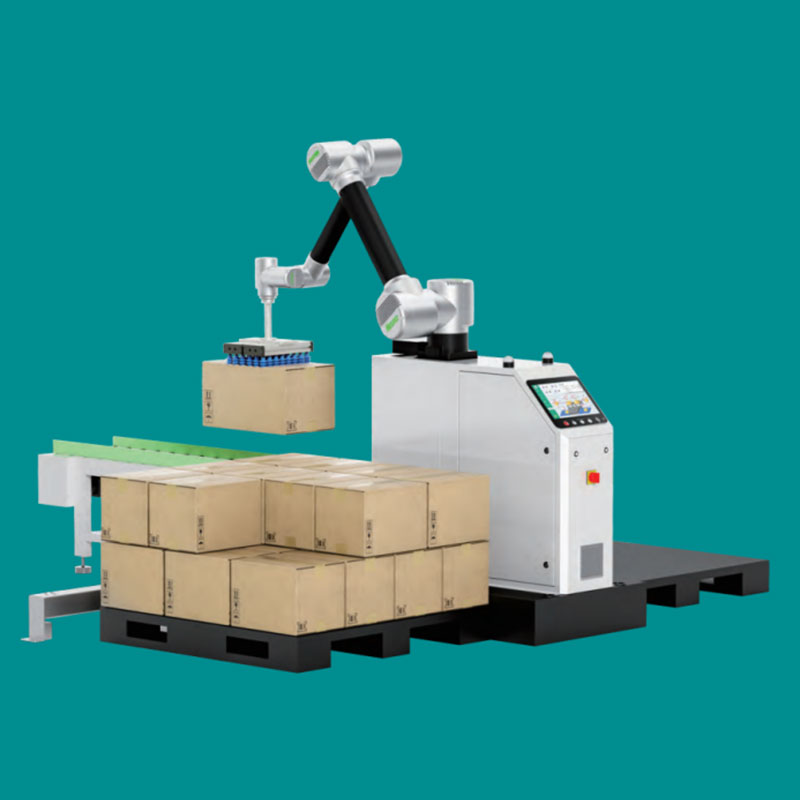
CR50 — коллаборативный паллетировочный робот
CR50 — это флагманский шестиосевой коллаборативный паллетировочный робот тяжёлого класса. Номинальная полезная нагрузка — 50 кг, максимальный рабочий радиус — 1700 мм, точность повторного позиционирования — ±0,04 мм. Робот разработан специально для тяжёлых условий эксплуатации: паллетирования, перемещения и загрузки тяжёлых мешков и крупногабаритных коробок.
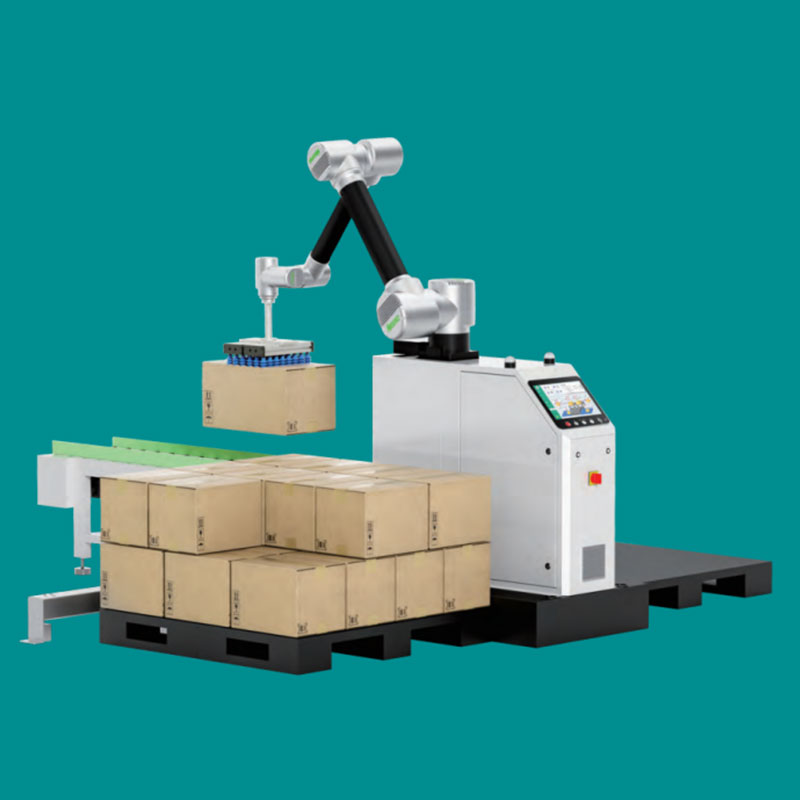
CR30 — коллаборативный паллетировочный робот
CR30 — это шестиосевой коллаборативный паллетировочный робот с высокой полезной нагрузкой. Номинальная полезная нагрузка — 30 кг, максимальный рабочий радиус — 1900 мм, точность повторного позиционирования — ±0,04 мм. Робот создан специально для паллетирования после упаковки в коробки на завершающем участке и для перемещения материалов. Встроенный механизм безопасности с обнаружением столкновений позволяет организовать совместную работу человека и робота в одном пространстве без защитного ограждения и существенно снизить затраты на рабочую станцию.
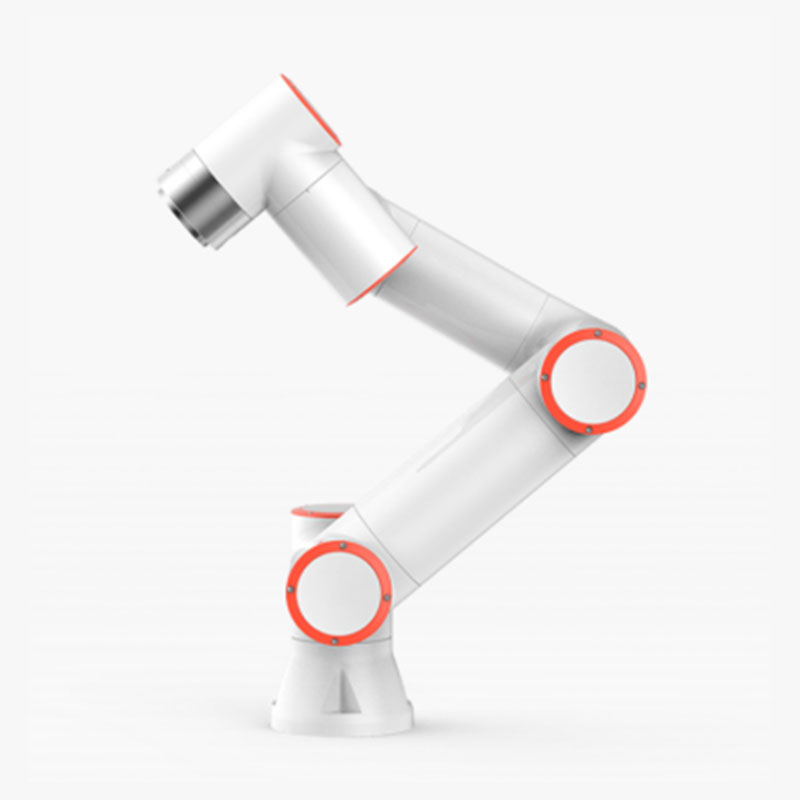
FR3 — коллаборативный робот
FR3 — это облегчённый малогабаритный шестиосевой коллаборативный робот-манипулятор компании «Фао Ивэй». Номинальная полезная нагрузка — 3 кг, максимальный рабочий радиус — 622 мм, точность повторного позиционирования — ±0,02 мм, масса корпуса — всего около 15 кг. Корпус компактный, встроено многоосевое обнаружение столкновений, что позволяет организовать совместную работу человека и робота без защитного ограждения.
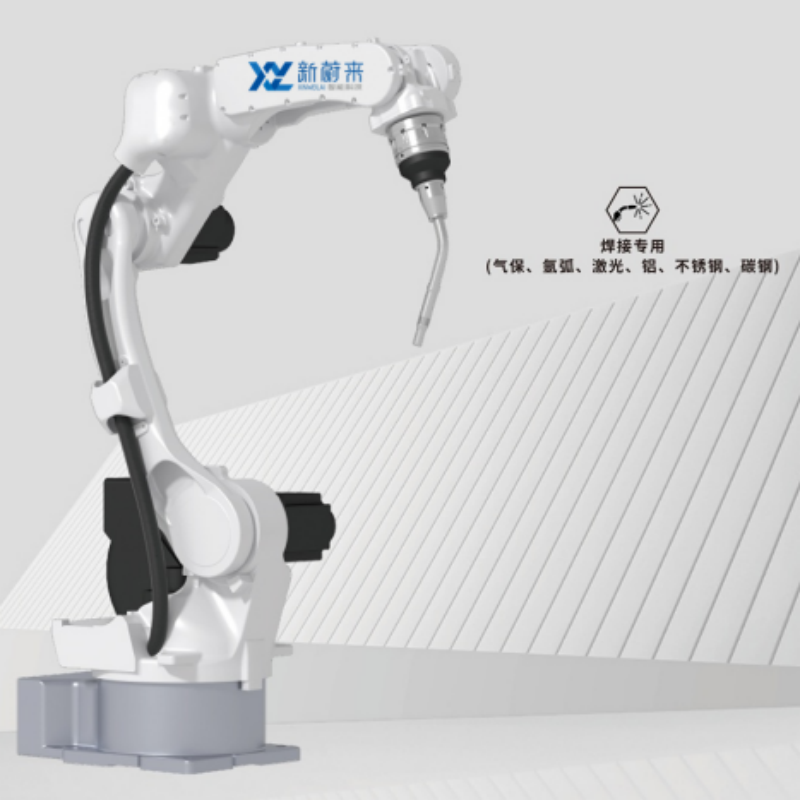
ARC1440 — сварочный робот
ARC1440 — это высокопроизводительный шестиосевой вертикальный шарнирно-сочленённый робот для дуговой сварки, созданный специально для промышленных автоматизированных сварочных задач. Максимальный радиус действия — 1440 мм, номинальная полезная нагрузка — 12 кг, точность повторного позиционирования — до ±0,02 мм; траектория сварного шва стабильна и контролируема. Робот подходит для дуговой сварки MIG/MAG и TIG углеродистой стали, нержавеющей стали, алюминиевых сплавов и других материалов (Yaskawa).